Donderdag 10 december
Huidige planning, tijden kunnen nog iets schuiven-
Inloop 10 min
Kom op tijd binnen in Collegezaal B en zoek een plekje.
-
Presentatie en vragen uit het publiek 30 min
Ik vertel waar ik het afgelopen jaar aan heb gewerkt. Daarna mag iedereen vragen stellen.
-
Verdediging 60 min
De examencommissie stelt haar vragen. Daarna beslist ze of ik geslaagd ben (duimen!).
-
Diploma-uitreiking 20 min
Het officiële moment, als alles goed gaat 🎓
-
Daarna samen naar de binnenstad (± 10 min fietsen)
-
Afstudeerborrel in Het Boterhuis
In de gewelvenkelder, zie hieronder.
Faculteit 3mE, TU Delft
Collegezaal B · Isaac Newton
Faculteit Mechanical Engineering (gebouw 34)
Mekelweg 2, 2628 CD Delft
Parkeergarage P5
Direct naast de faculteit. Vanaf de garage is het een paar minuten lopen naar de ingang.
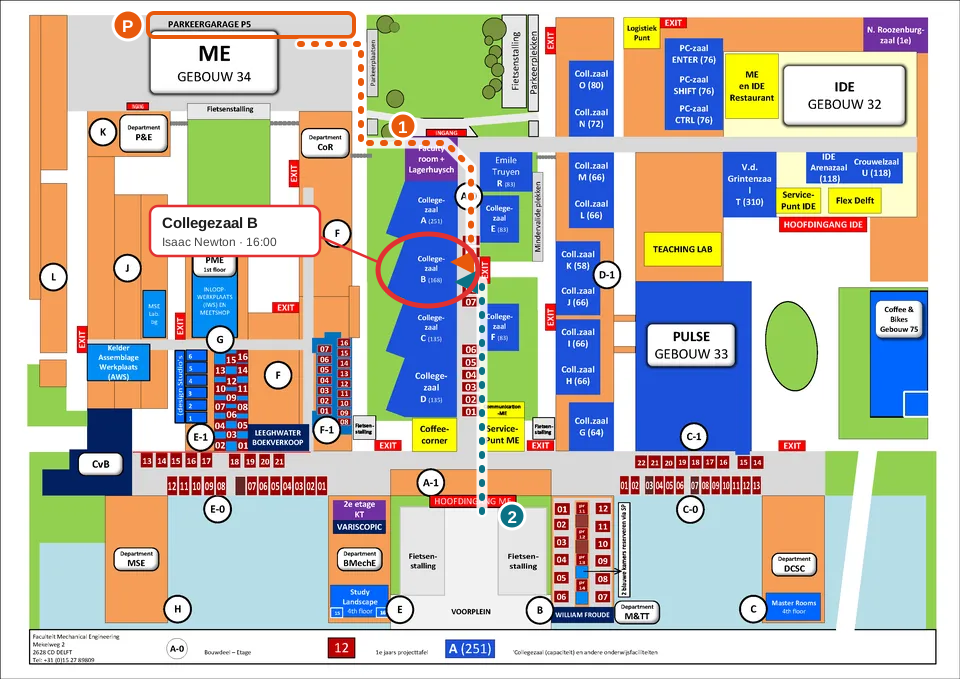
- 1Vanaf P5: loop over de straat langs het gebouw naar de ingang aan de noordkant (bij de Faculty room). Binnen rechtdoor de gang in, Collegezaal B zit aan de rechterkant.
- 2Met de fiets of het OV: neem de hoofdingang ME aan het Voorplein (fietsenstalling ernaast) en loop de lange gang in tot Collegezaal B.
- Collegezaal B (Isaac Newton), begane grond, 168 plekken.
Proosten in Het Boterhuis
Vanaf 18:30 (huidige planning)Na de uitreiking gaan we naar café Het Boterhuis aan de Markt in Delft. We zitten in de gewelvenkelder en ik zou het super vinden als je erbij bent, ook als je bij de presentatie niet kon.
Mijn afstudeeronderzoek
Kan een zelflerende regelaar een schip net zo nauwkeurig op zijn plek houden als de systemen die nu op zee worden gebruikt?
Schepen die op open zee werken, zoals offshore-installatieschepen of kabellegschepen, moeten vaak urenlang op precies dezelfde plek blijven liggen. Ankeren kan niet, dus houden ze zich met hun schroeven en thrusters op hun plek tegen wind, golven en stroming in. Dat heet Dynamic Positioning.
In mijn scriptie heb ik onderzocht of reinforcement learning dat ook kan. Daarbij leert een computer zelf, door heel veel te oefenen in een simulatie, welke stuurcommando's goed werken. De centrale vraag: komt zo'n geleerde regelaar op hetzelfde niveau als een conventioneel DP-systeem? En wat is er nodig om hem van de simulatie naar een echt schip te krijgen?
Dynamic Positioning
Automatisch een schip op positie en koers houden met alleen de eigen thrusters.
Reinforcement learning
Een regelaar leert met vallen en opstaan: goed gedrag wordt beloond, slecht gedrag bestraft.
Sim-to-real
De stap van een regelaar die in simulatie getraind is naar een echt schip, met alle onzekerheid van dien.
Geen voorkennis nodig: de presentatie is voor iedereen te volgen.